JeeFSYSRobotique2026
Tourelle automatique à suivi de cible
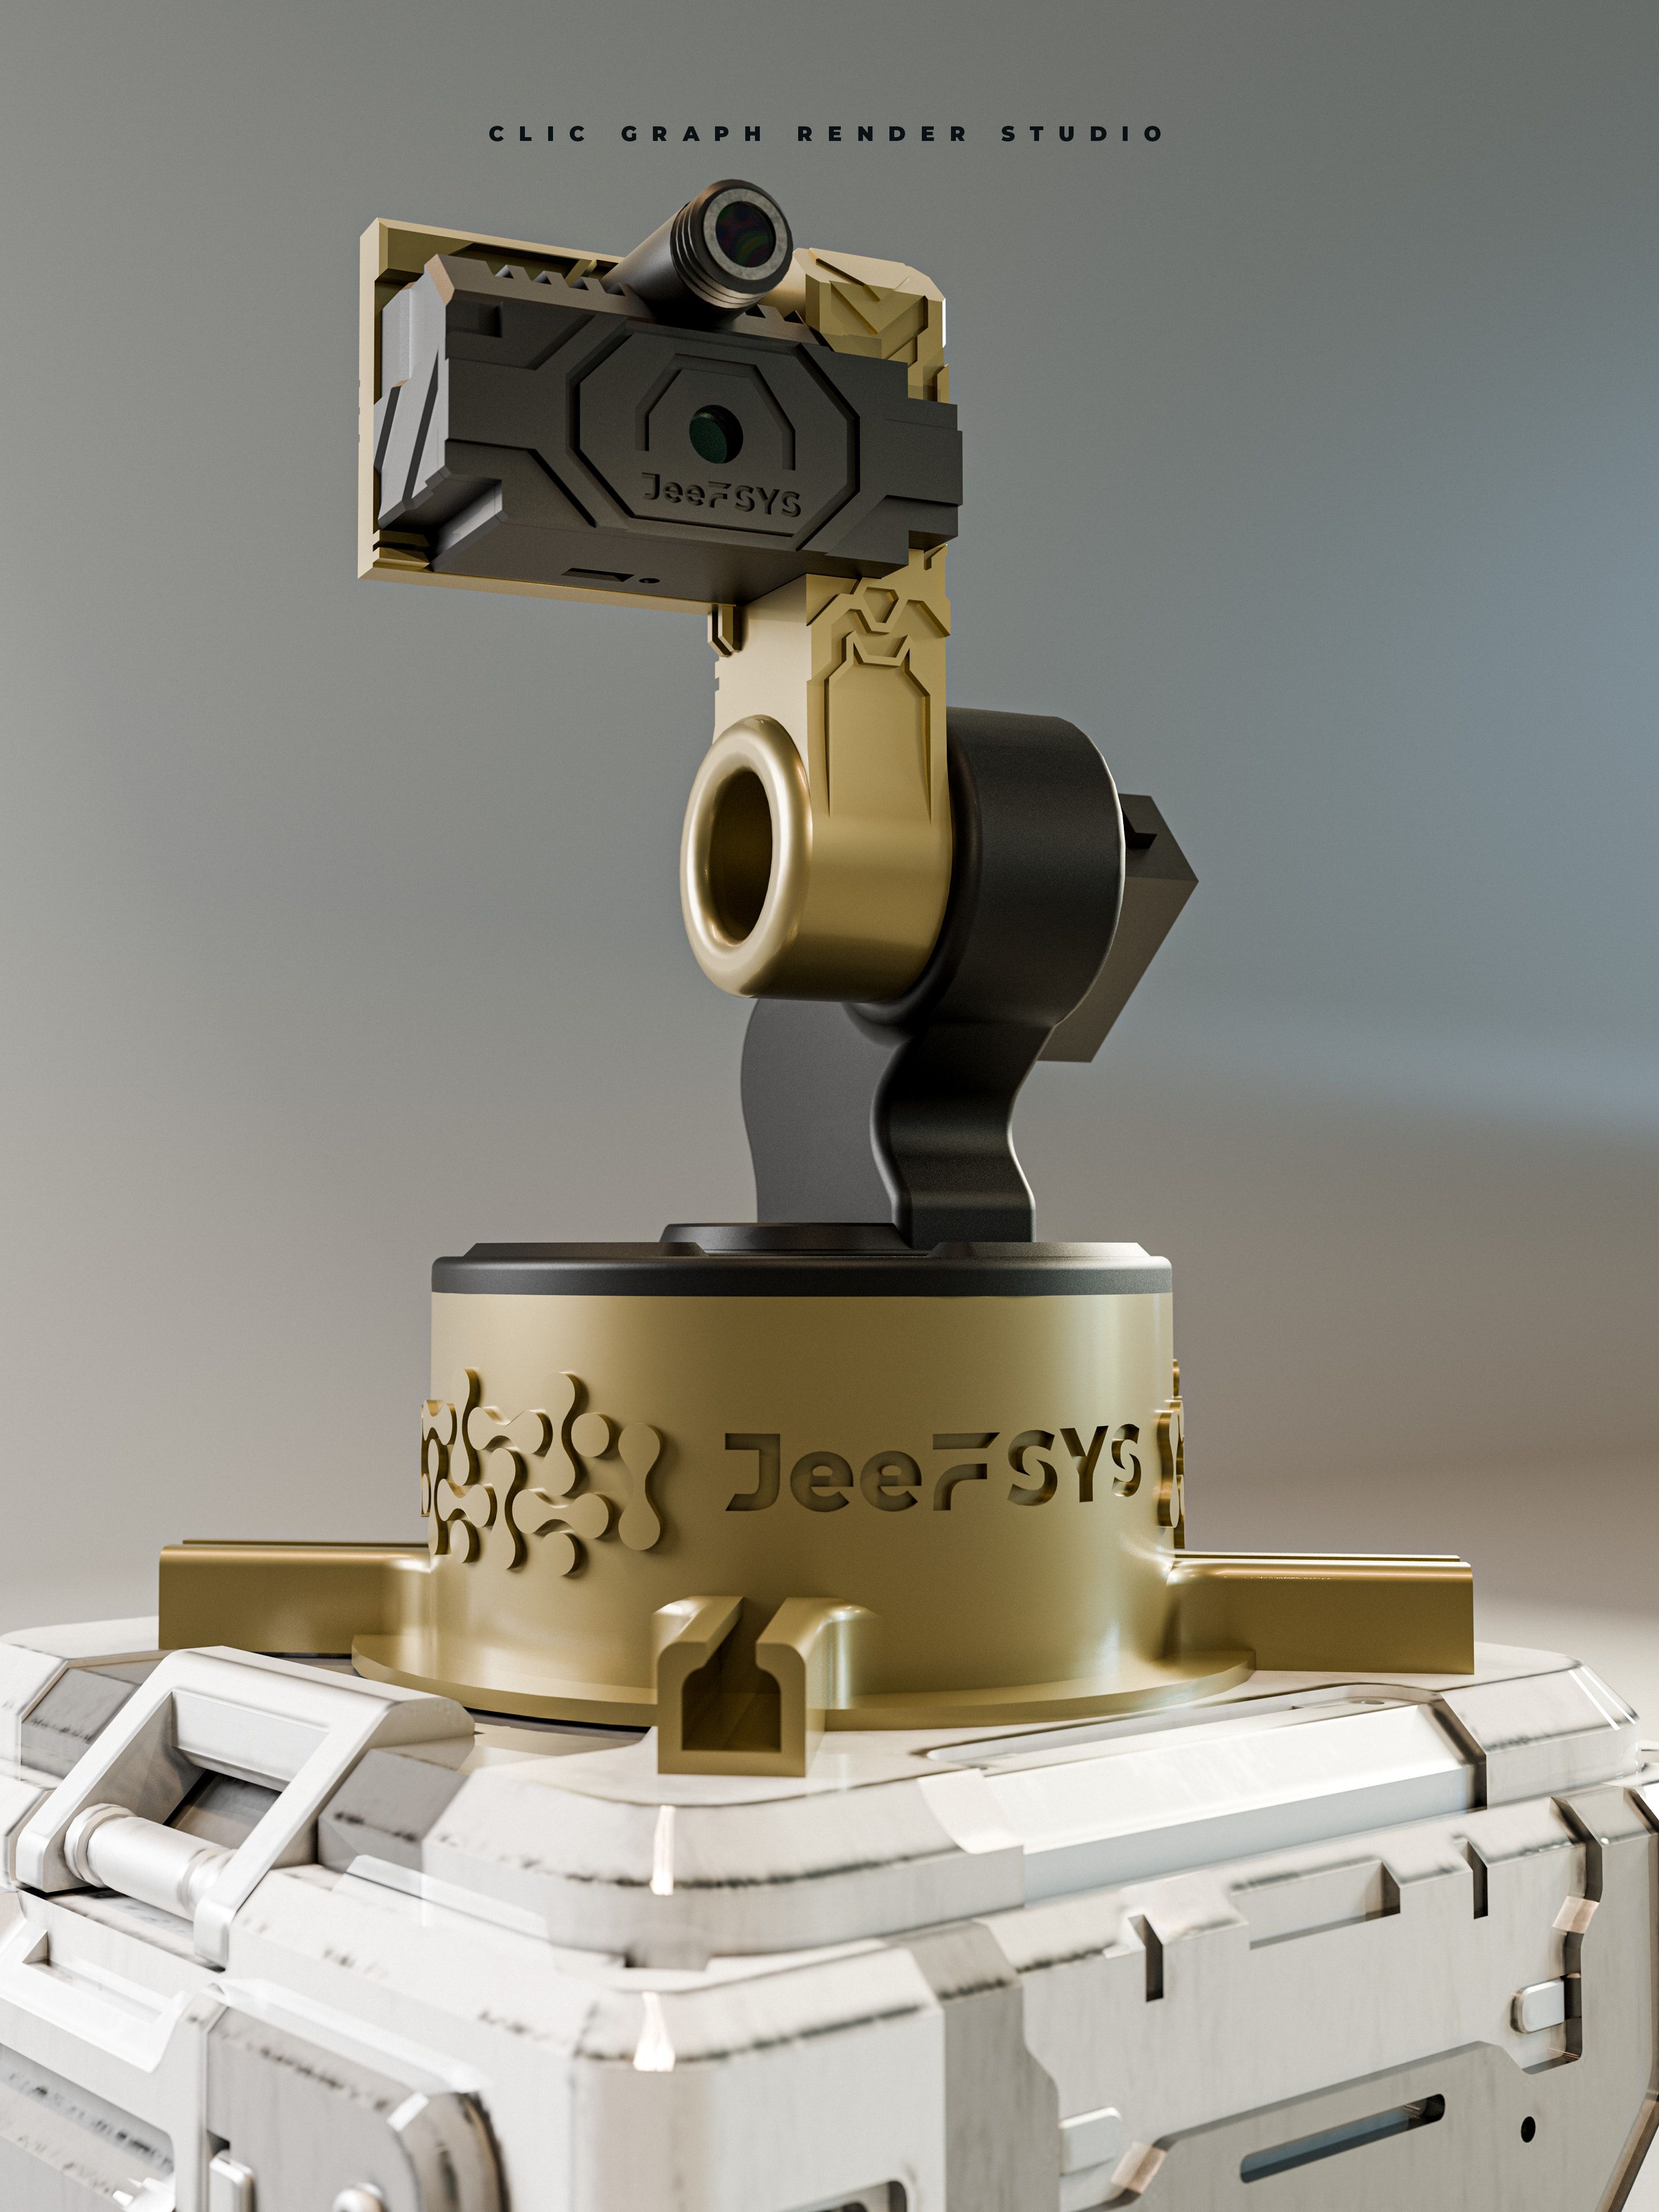
Prototype de tourelle automatisée capable de détecter, suivre et orienter son système de visée vers une cible grâce à une caméra et une commande embarquée.

Résultat
Prototype fonctionnel permettant l’orientation automatisée d’une tourelle en fonction de la position détectée par le système de vision.
Tourelle automatique à suivi de cible est un prototype robotique développé par JeeFSYS autour de la vision embarquée et du contrôle de mouvement.
Architecture du système
Le prototype combine :
- une caméra ESP32-CAM pour la détection ;
- une unité ESP32 pour le traitement et la commande ;
- des servomoteurs pour les mouvements d’orientation ;
- un module PCA9685 pour la gestion des servomoteurs ;
- une structure mécanique conçue et modélisée en 3D.
Fonctionnement
La caméra fournit les informations nécessaires à la localisation de la cible. Le système analyse sa position et commande les axes de la tourelle afin d’orienter automatiquement le mécanisme.
Conception
La structure mécanique a été conçue en 3D avant l’intégration des composants électroniques et des actionneurs.
Réalisation
Conception mécanique, prototypage, électronique et programmation réalisés dans le cadre des projets robotiques JeeFSYS.