JeeFSYSRobotique2026
Bras robotique
Conception et réalisation d’un bras robotique articulé combinant modélisation 3D, fabrication additive, servomoteurs et commande électronique autour d’un ESP32.

Contexte
Développement d’un prototype de bras robotique destiné à expérimenter la commande de plusieurs articulations, l’intégration de servomoteurs et la fabrication de pièces mécaniques sur mesure. Le projet associe conception 3D, impression 3D, électronique embarquée et programmation.
Résultat
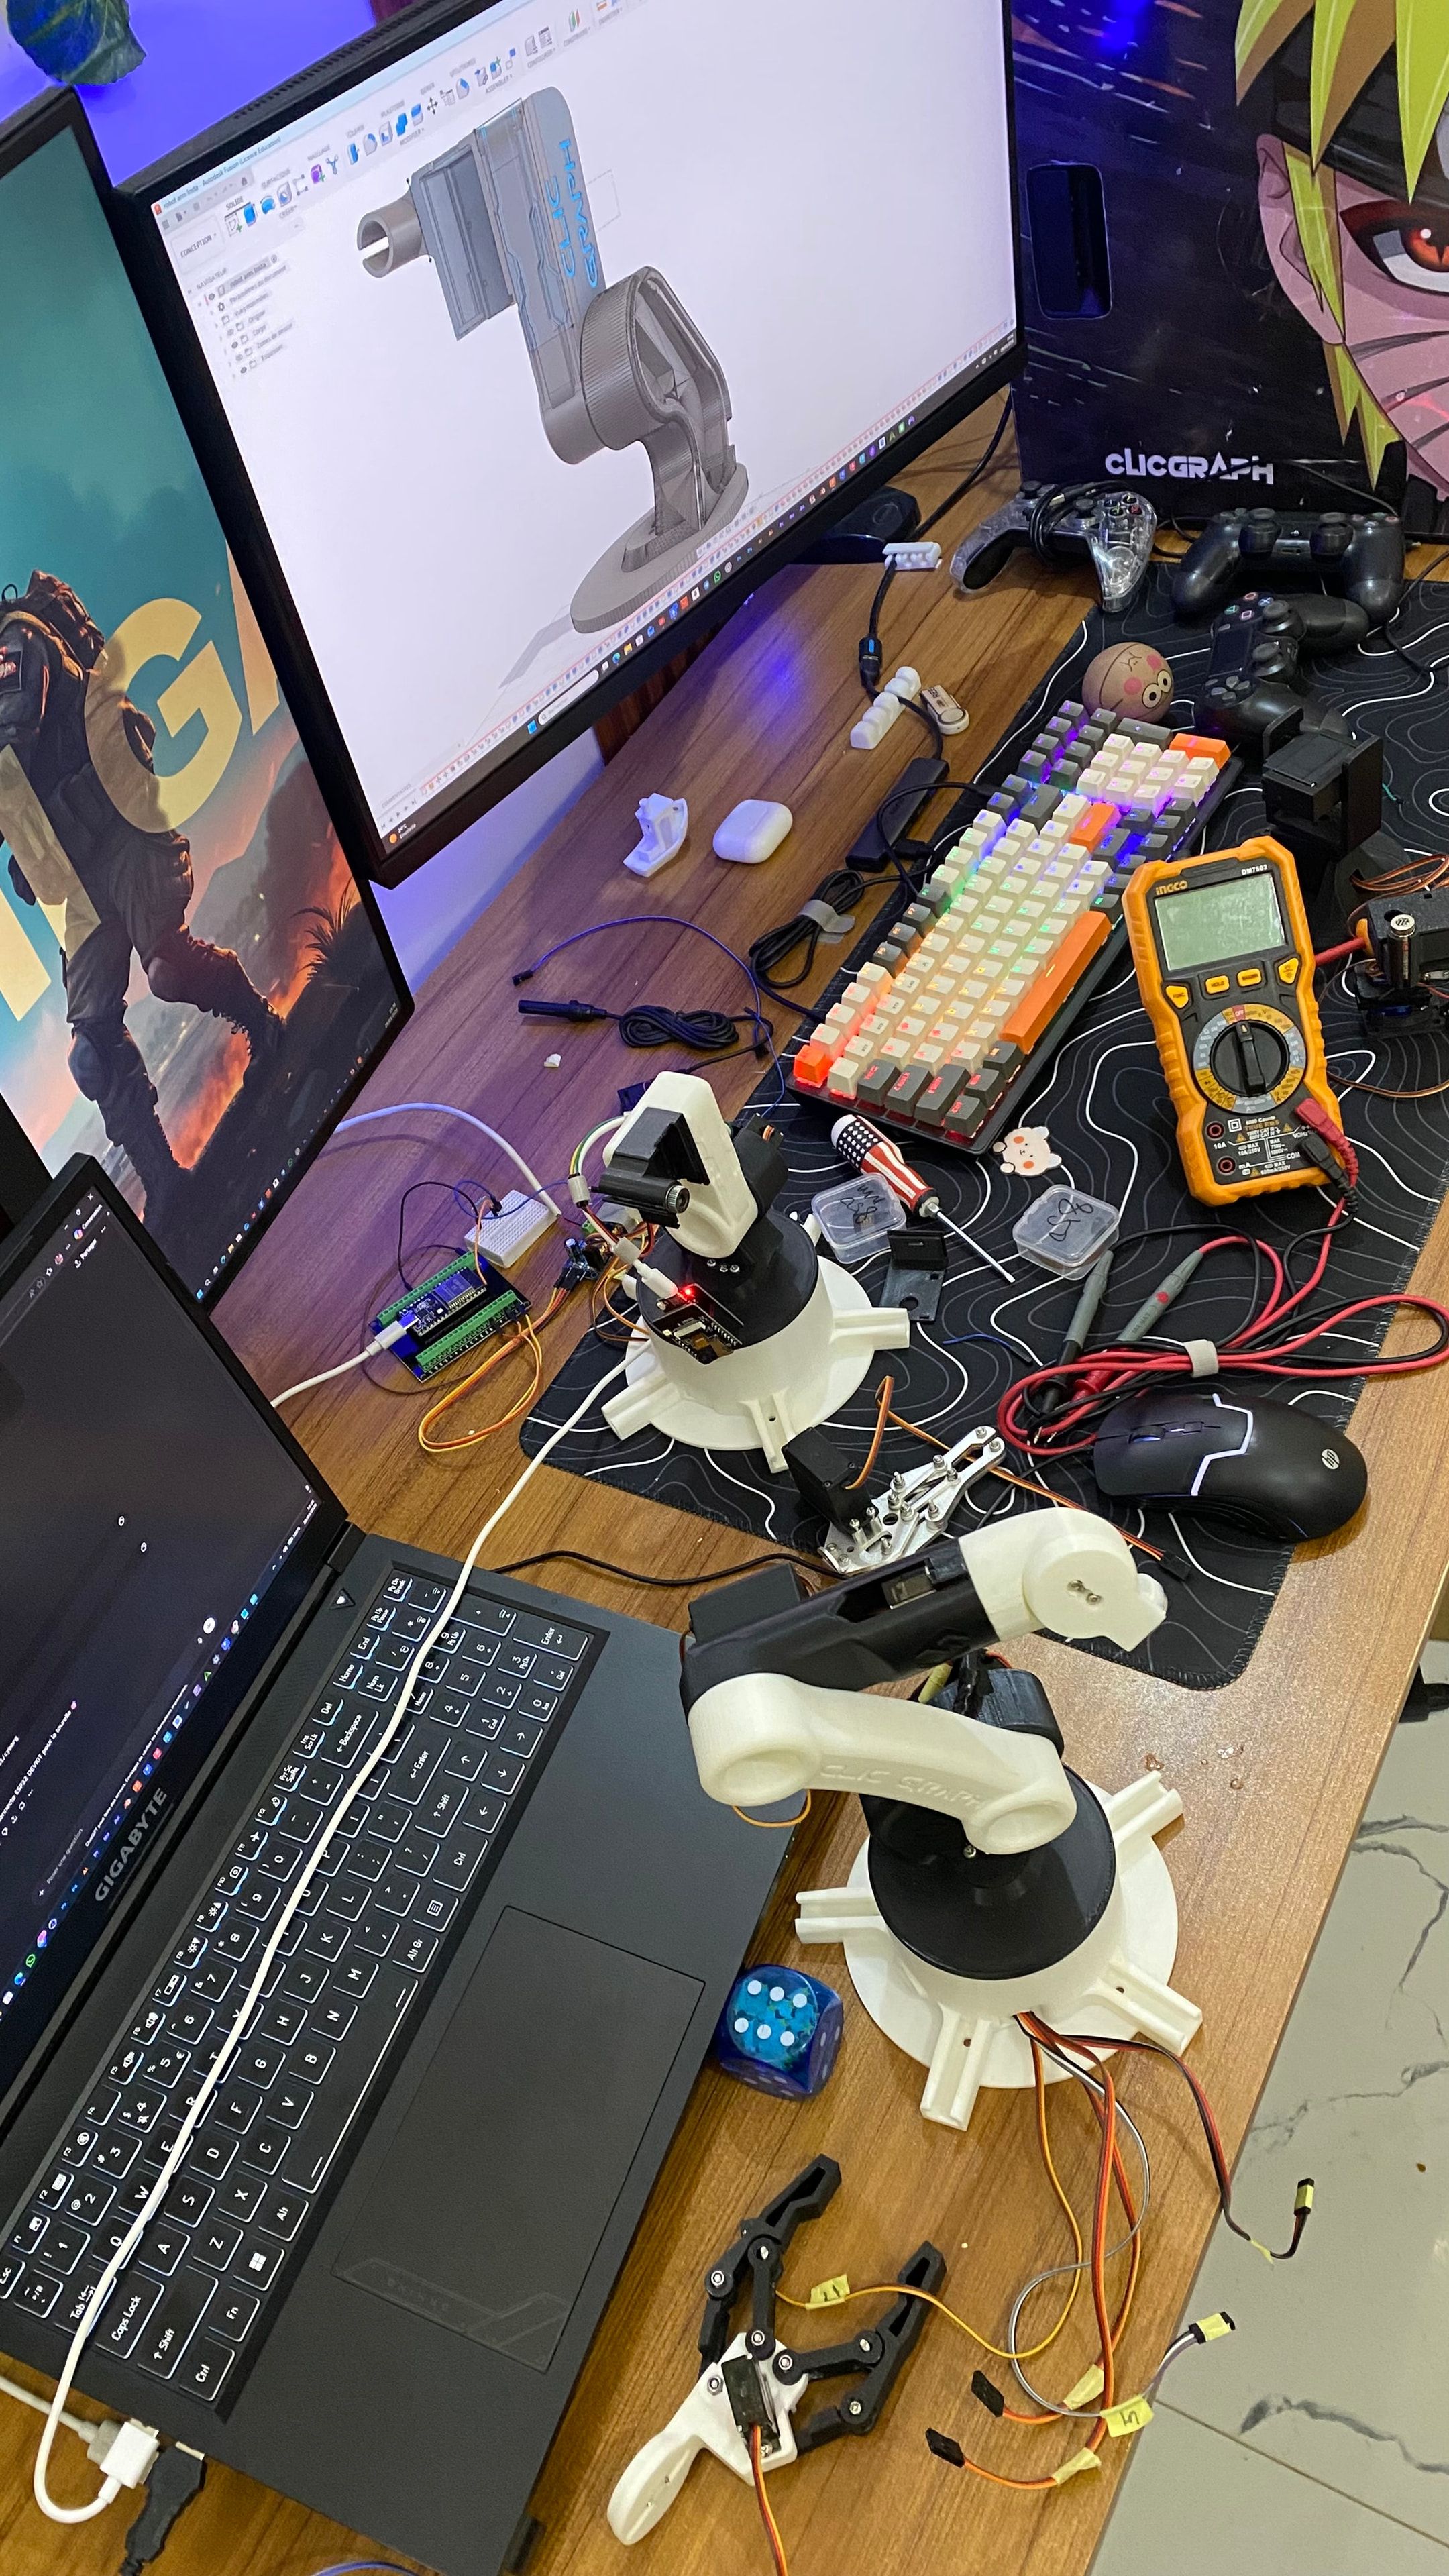
Prototype fonctionnel d’un bras robotique articulé avec plusieurs axes motorisés, structure imprimée en 3D et commande par ESP32. Le système permet de contrôler les articulations et d’expérimenter l’enregistrement et la reproduction de mouvements.
Présentation
Ce projet consiste en la conception et la réalisation d’un bras robotique articulé développé sous la marque JeeFSYS.
L’objectif est de créer un prototype compact permettant d’expérimenter la commande de plusieurs articulations motorisées tout en intégrant une structure mécanique conçue pour la fabrication additive.
Conception mécanique
La structure du bras a été conçue en 3D afin d’obtenir des pièces adaptées aux différents axes de rotation et à l’intégration des servomoteurs.
Les différentes pièces mécaniques ont ensuite été fabriquées par impression 3D, permettant d’ajuster progressivement la géométrie, les assemblages et l’intégration des composants.
Électronique et commande
Le système repose sur un ESP32 associé à un contrôleur PCA9685 pour piloter les servomoteurs.
Les articulations utilisent notamment des servomoteurs MG996R et SG90, permettant de générer les différents mouvements du bras.
L’électronique, l’alimentation et les actionneurs ont été intégrés afin de constituer un système robotique fonctionnel.
Programmation
La commande du bras est développée en C++ / environnement Arduino, avec une gestion indépendante des différents servomoteurs.
Le système permet de contrôler les positions des articulations et constitue une base pour le développement de fonctions plus avancées telles que l’enregistrement, la reproduction et la programmation de séquences de mouvements.
Résultat
Le projet aboutit à un prototype fonctionnel de bras robotique, combinant conception mécanique, fabrication additive, électronique embarquée et programmation.
Cette réalisation constitue une base expérimentale pour développer ultérieurement des applications de manipulation robotisée et d’automatisation.